


האם אתה יודע שיש סוגים רבים של מכונות חמישה צירים?
עיבוד חמישה צירים, כפי שהשם מרמז, הוא מצב של עיבוד CNC. כלי המכונה המשמש לעיבוד חמישה צירים, המשתמש בתנועת אינטרפולציה ליניארית בכל חמש קואורדינטות של X, Y, Z, A, B ו-C, מכונה בדרך כלל כלי מכונה עם חמישה צירים או מרכז עיבוד של חמישה צירים. אבל האם אתה באמת מבין בעיבוד חמישה צירים?
פיתוח טכנולוגיית חמשת הצירים
במשך עשרות שנים, רווחה האמונה שטכנולוגיית עיבוד CNC בחמישה צירים היא האמצעי היחיד לעיבוד משטחים רציפים, חלקים ומורכבים. ברגע שאנשים יתקלו בבעיות בלתי פתירות בתכנון וייצור משטחים מורכבים, הם יפנו לטכנולוגיית עיבוד חמישה צירים. אבל... CNC הצמדה חמישה צירים היא הטכנולוגיה הקשה והנפוצה ביותר בטכנולוגיית CNC. הוא משלב בקרת מחשב, כונן סרוו בעל ביצועים גבוהים וטכנולוגיית עיבוד שבבי מדויק, ומיושם לעיבוד יעיל, מדויק ואוטומטי של משטחים מורכבים. בינלאומית, טכנולוגיית ה-CNC של חמש הצירים נחשבת לסמל של רמת טכנולוגיית האוטומציה של ציוד הייצור במדינה. בשל מעמדו המיוחד, במיוחד השפעתו המשמעותית על תעשיות התעופה, החלל והצבא, כמו גם מורכבותו הטכנולוגית, מדינות תעשייתיות מערביות מפותחות יישמו מאז ומתמיד מערכת רישיונות יצוא למערכות CNC חמש צירים כחומרים אסטרטגיים. בהשוואה לעיבוד CNC תלת צירים, מנקודת מבט של טכנולוגיה ותכנות, לשימוש בעיבוד CNC של חמישה צירים למשטחים מורכבים יש את היתרונות הבאים: 1) שיפור איכות ויעילות העיבוד 2) הרחבת טווח התהליך 3) עמידה בכיוון החדש של פיתוח מורכב
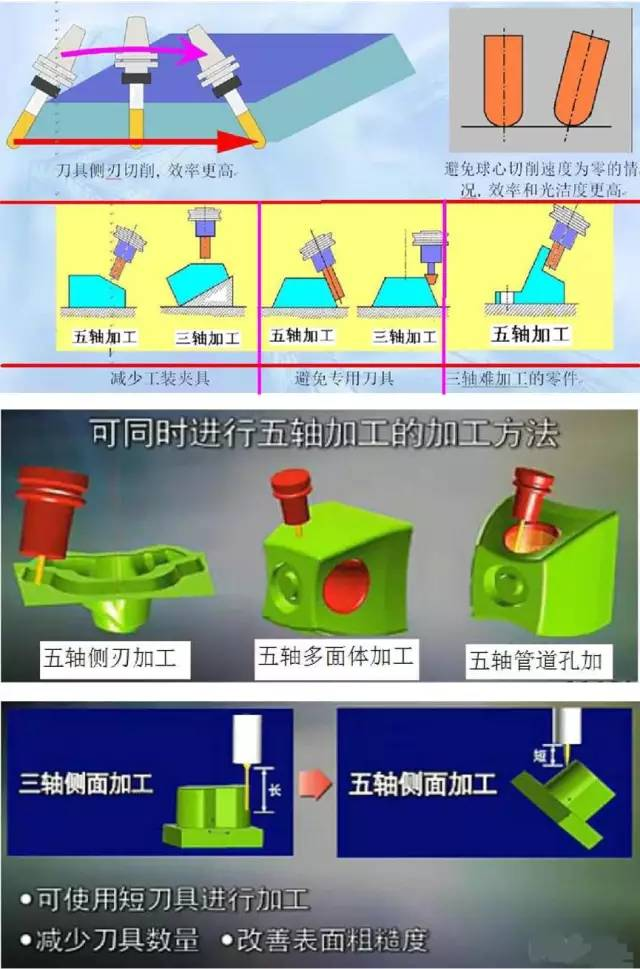
עיבוד CNC עם חמישה צירים מורכב הרבה יותר מבחינת תכנות CNC, מערכת CNC ומבנה המכונה בהשוואה לכלי מכונות תלת צירים בשל הפרעות ובקרת מיקום הכלים בחלל העיבוד. אז קל לומר את חמשת הצירים, אבל באמת קשה ליישם אותם! יתרה מכך, קשה עוד יותר לתפעול וליישם ביעילות!
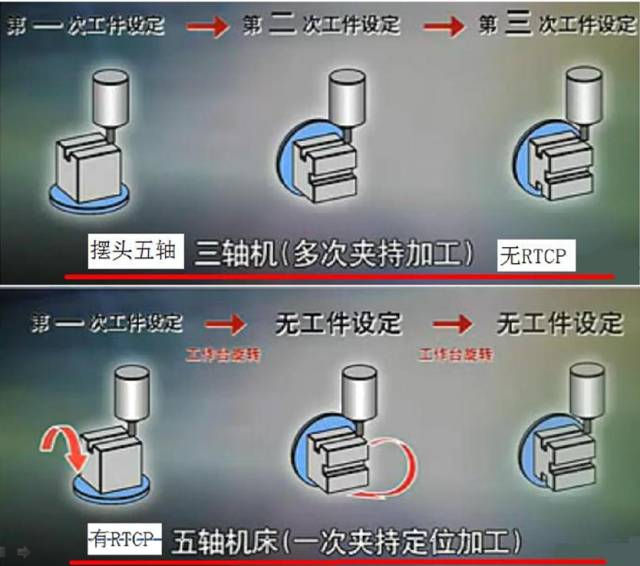
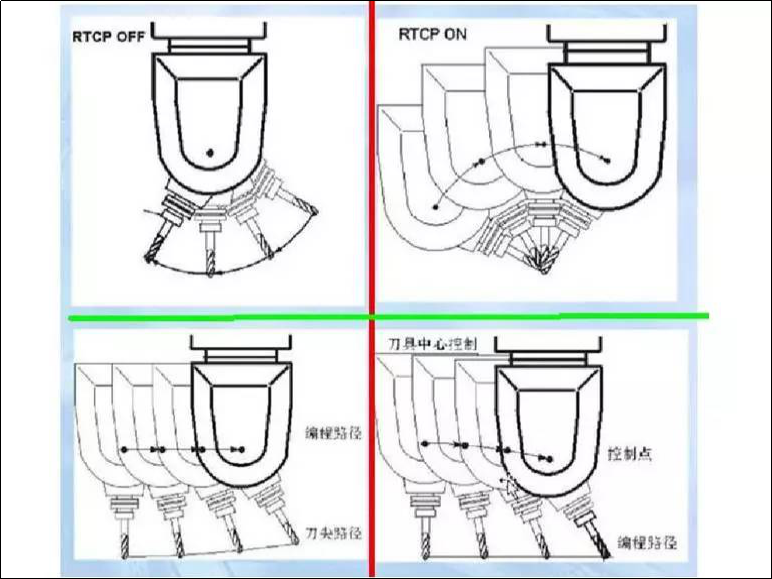
אם כבר מדברים על חמשת הצירים, אני חייב לומר אם זה נכון או שקר? ההבדל העיקרי בין 5-הציר האמיתי לשקר הוא האם יש לו פונקציית RTCP. לכן, העורך חיפש במיוחד את המילה הזו! RTCP, אנא הסבירו שה-RTCP של Fidia מייצג "נקודת מרכז כלי מסתובב", שפירושו המילולי הוא "מרכז כלי מסתובב". בתעשייה, לעתים קרובות זה מתורגם מעט כ"סיבוב סביב מרכז הכלים", ויש אנשים שמתרגמים את זה ישירות כ"תכנות סביב מרכז הכלים". למעשה, זו רק התוצאה של RTCP. ה-RTCP של הרשות הפלסטינית הוא קיצור של המילים הראשונות של "סיבוב נקודת מרכז כלי בזמן אמת". היידלברג התייחס לטכנולוגיית שדרוג דומה כ-TCPM, שפירושה Tool Center Point Management. חלק מהיצרנים מתייחסים לטכנולוגיות דומות כ-TCPC, אשר מייצג "בקרת נקודת מרכז כלי" או בקרת נקודת מרכז כלי. מהמשמעות המילולית של RTCP של Fidia, בהנחה שפונקציית RTCP מבוצעת באופן ידני בנקודה קבועה, נקודת מרכז הכלי ונקודת המגע בפועל בין הכלי למשטח העבודה יישארו ללא שינוי. בשלב זה, נקודת מרכז הכלי נופלת על הרגיל בנקודת המגע בפועל בין הכלי למשטח היצירה, ומחזיק הכלי יסתובב סביב נקודת מרכז הכלי. עבור חותכי קצה כדור, נקודת מרכז הכלי היא נקודת מסלול המטרה של קוד ה-CNC. על מנת להשיג את המטרה של סיבוב פשוט של מחזיק הכלי סביב נקודת מסלול המטרה (כלומר נקודת מרכז הכלי) במהלך פונקציית RTCP, יש צורך לפצות בזמן אמת על היסט של הקואורדינטות של נקודת מרכז הכלי שנגרם על ידי הסיבוב של מחזיק הכלי. רק אז ניתן לשנות את הזווית בין מחזיק הכלי לנורמלי בנקודת המגע בפועל בין הכלי למשטח העבודה תוך שמירה על נקודת מרכז הכלי ונקודת המגע בפועל בין הכלי למשטח העבודה ללא שינוי, כדי למקסם את יעילות החיתוך של חותכי קצה כדור וביעילות למנוע הפרעות. לכן, נראה ש-RTCP מתמקד יותר בעמידה בנקודת המרכז של הכלי (כלומר נקודת מסלול המטרה של קוד ה-CNC), טיפול בשינויים בקואורדינטות סיבוביות. מכונות חמישה צירים ומערכות CNC ללא RTCP חייבות להסתמך על תכנות CAM ועיבוד לאחר, תוך תכנון נתיב הכלי מראש. עבור אותו חלק, אם הכלי או הכלי משתנה, יש לבצע שוב תכנות CAM ועיבוד לאחר מכן, כך שניתן לקרוא לזה רק חמישה צירים מזויפים. מכונות ומערכות CNC ביתיות רבות עם חמישה צירים שייכים לסוג זה של חמשת צירים מזויפים. כמובן, זה מובן שאחרים מתעקשים לקרוא לעצמם הצמדה של חמישה צירים, אבל חמישה צירים (המזוייפים) הזה הוא לא החמישה צירים (האמיתיים) הזה!
לכן, העורך התייעץ גם עם מומחים בתעשייה. בקצרה, חמש הצירים האמיתיים מתייחסים להצמדה של חמישה צירים חמישה, בעוד שציר חמשת השקר עשוי להיות הצמדה של חמישה צירים שלוש, ושני הצירים האחרים משרתים רק את פונקציית המיקום! זוהי אמירה נפוצה, לא סטנדרטית. באופן כללי, ישנם שני סוגים של כלי מכונה עם חמישה צירים: האחד הוא הצמדה של חמישה צירים, כלומר ניתן לקשר את כל חמשת הצירים בו-זמנית, והשני הוא עיבוד עיבוד של חמישה צירים. למעשה, מדובר בהצמדה של חמישה צירים שלוש, כלומר שני צירים מסתובבים יכולים להסתובב ולמקם, ורק שלושה צירים יכולים להיות מקושרים בו זמנית. סוג זה של כלי מכונה עם חמישה צירים, הידוע בדרך כלל כמצב 3+2, יכול להיות מובן גם בתור חמישה צירים שקריים.
הצורה הנוכחית של כלי מכונת CNC עם חמישה צירים
בתכנון המכני של 5-מרכזי עיבוד ציר, יצרני כלי מכונות תמיד היו מחויבים לפתח מצבי תנועה חדשים כדי לעמוד בדרישות השונות. בהתחשב בסוגים השונים של כלי מכונות חמשת צירים הקיימים כיום בשוק, למרות שהמבנים המכניים שלהם מגוונים, יש בעיקר את הצורות הבאות:
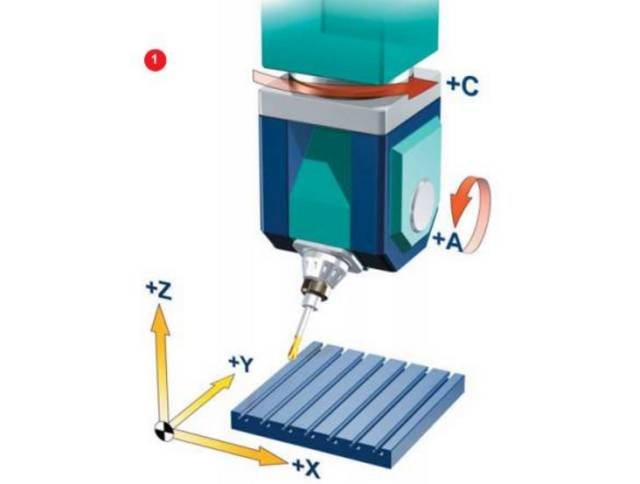
שתי קואורדינטות סיבוביות שולטות ישירות בכיוון ציר הכלי (צורת מטוטלת כפולה)
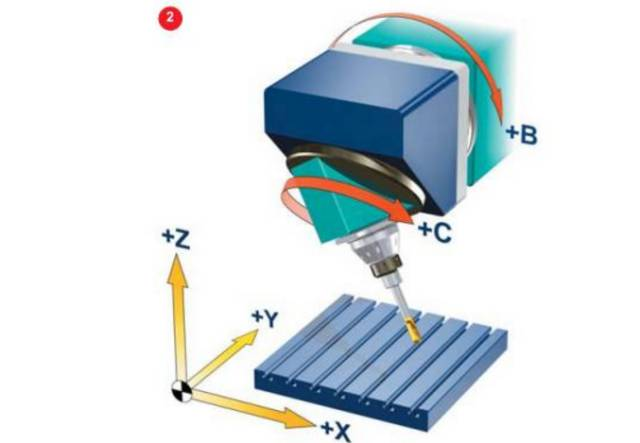
שני צירי קואורדינטות נמצאים בראש הכלי, אך ציר הסיבוב אינו מאונך לציר הישר (סוג מטוטלת אנכית)
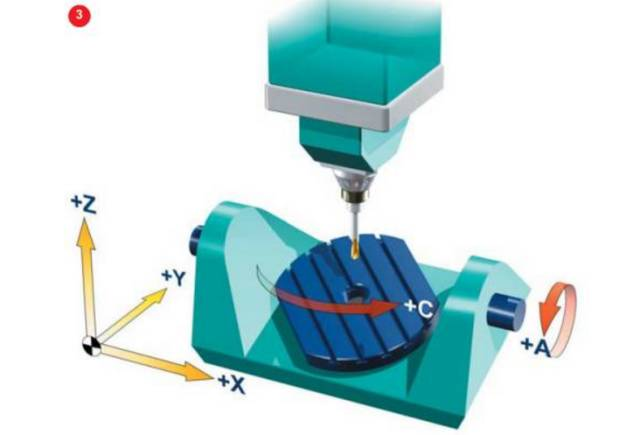
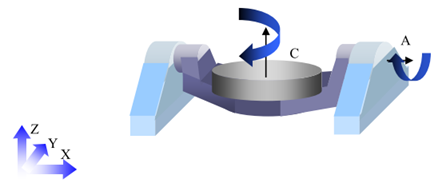
שתי קואורדינטות סיבוביות שולטות ישירות בסיבוב החלל (בצורה של פטיפון כפול)
שני צירי קואורדינטות על שולחן העבודה, אך ציר הסיבוב אינו מאונך לציר הישר (שולחן עבודה אנכי)
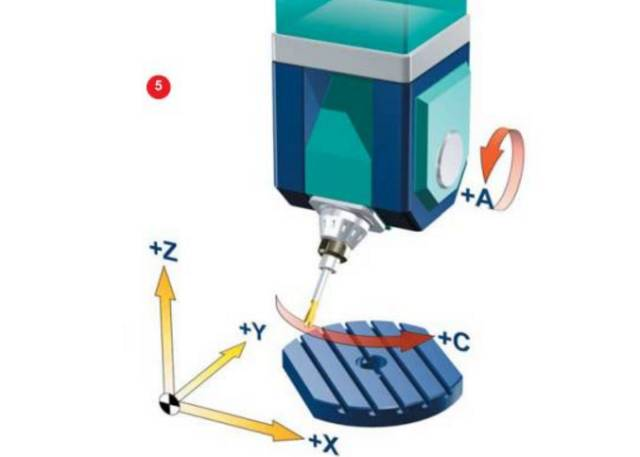
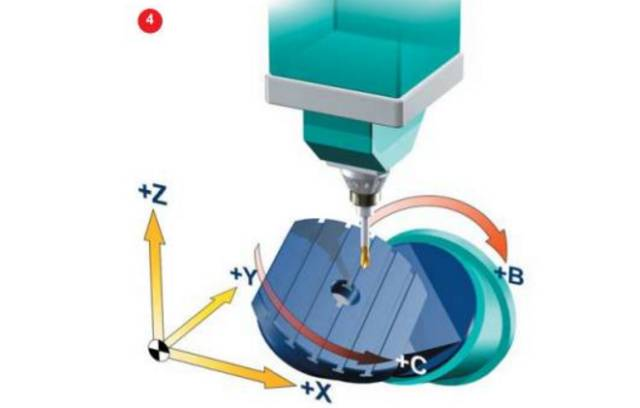
שתי קואורדינטות סיבוביות, האחת פועלת על הכלי והשנייה פועלת על חומר העבודה (בצורה של נדנדה אחת וסיבוב אחד), נראו במבני כלי המכונה עם חמשת הצירים. אנו מאמינים שעלינו להבין מה זז כלי מכונת חמשת הצירים וכיצד הוא נע.
הקשיים והמכשולים בפיתוח טכנולוגיית CNC חמישה צירים
כולם כבר מזמן הכירו בעליונות ובחשיבות של טכנולוגיית CNC עם חמישה צירים. אבל עד כה, היישום של טכנולוגיית CNC עם חמישה צירים עדיין מוגבל למספר מחלקות חזקות כלכלית, ועדיין יש בעיות לא פתורות.
להלן, העורך אסף כמה קשיים ומכשולים כדי לראות אם הם מתאימים למצבך?
הפעולה המופשטת והקשה של תכנות CNC בחמישה צירים היא כאב ראש לכל מתכנת CNC מסורתי. לכלי מכונות שלושה צירים יש רק צירי קואורדינטות ליניאריות, בעוד לכלי מכונת CNC של חמישה צירים יש צורות מבניות שונות; אותו קוד NC יכול להשיג את אותה אפקט עיבוד בכלי מכונת CNC תלת צירים שונים, אך לא ניתן להחיל את קוד ה-NC של סוג מסוים של מכונת חמש צירים על כל סוגי מכונת חמש הצירים. בנוסף לתנועה ליניארית, תכנות CNC צריך לתאם גם את החישובים הרלוונטיים של תנועה סיבובית, כגון בדיקת מהלך זווית סיבוב, אימות שגיאה לא ליניארית, חישוב תנועת סיבוב הכלי וכו'. כמות המידע המעובד היא גדולה, ותכנות CNC הוא מאוד תַקצִיר. כישורי הפעולה והתכנות של עיבוד CNC עם חמישה צירים קשורים קשר הדוק. אם משתמשים מוסיפים פונקציות מיוחדות לכלי המכונה, התכנות והתפעול יהיו מורכבים יותר. רק באמצעות תרגול חוזר יכולים התכנות והמפעילים לשלוט בידע ובכישורים הדרושים. היעדר מתכנתים ומפעילים מנוסים הוא מכשול מרכזי לפופולאריזציה של טכנולוגיית CNC עם חמישה צירים. יצרנים מקומיים רבים רכשו מכונות CNC עם חמישה צירים מחו"ל. בשל הכשרה טכנית ושירותים לא מספקים, קשה להשיג את הפונקציות המובנות של כלי מכונת CNC עם חמישה צירים, ושיעור הניצול של כלי מכונות נמוך מאוד. במצבים רבים, עדיף להשתמש במכונות תלת צירים. הדרישות עבור בקרי אינטרפולציה NC ומערכות הנעה סרוו הן מחמירות מאוד. התנועה של כלי מכונה עם חמישה צירים היא שילוב של חמש תנועות צירי קואורדינטות. הוספה של קואורדינטות מסתובבות לא רק מגדילה את הנטל של פעולות האינטרפולציה, אלא גם מפחיתה משמעותית את דיוק העיבוד בשל שגיאות קטנות בקואורדינטות המסתובבות. לכן, נדרש שלבקר יהיה דיוק תפעולי גבוה יותר. מאפייני התנועה של כלי מכונה עם חמישה צירים מחייבים את מערכת הנעת הסרוו בעלת מאפיינים דינמיים טובים וטווח מהירויות גדול.
אימות תוכנית ה-NC של CNC עם חמישה צירים חשוב במיוחד
כדי לשפר את יעילות העיבוד המכני, דחוף לבטל את שיטת האימות המסורתית "שיטת חיתוך ניסיון". בעיבוד CNC של חמישה צירים, האימות של תוכנית ה-NC הפך גם הוא חשוב מאוד, מכיוון שחומר העבודה המעובד בדרך כלל על ידי כלי מכונת CNC עם חמישה צירים הוא יקר מאוד, והתנגשות היא בעיה נפוצה בעיבוד CNC עם חמישה צירים: הכלי חותך לתוך חומר עבודה; הכלי מתנגש בחומר העבודה במהירות גבוהה מאוד; התנגשות בין כלי חיתוך, כלי מכונות, מתקנים וציוד אחר בטווח העיבוד; התנגשות בין חלקים נעים וחלקים קבועים או חלקי עבודה על כלי המכונה. ב-CNC של חמישה צירים, חיזוי התנגשות קשה, ותוכנית האימות חייבת לנתח באופן מקיף את הקינמטיקה ומערכת הבקרה של כלי המכונה. אם מערכת CAM מזהה שגיאה, היא יכולה לעבד מיד את נתיב הכלי; אבל אם נמצאו שגיאות בתוכנית NC במהלך תהליך העיבוד, לא ניתן לשנות את נתיב הכלי ישירות כמו ב-CNC תלת צירים. בכלי מכונה בעל שלושה צירים, המפעיל יכול לשנות ישירות פרמטרים כגון רדיוס הכלי. בעיבוד חמישה צירים, המצב לא כל כך פשוט מכיוון שלשינויים בגודל הכלי ובמיקום יש השפעה ישירה על מסלול התנועה הסיבובית שלאחר מכן.
פיצוי רדיוס הכלי
בתוכנית NC חיבור חמשת הצירים, פונקציית פיצוי אורך הכלי עדיין יעילה, אך פיצוי רדיוס הכלי אינו יעיל. בעת שימוש בחותכי כרסום גליליים לכרסום ביצירת מגע, יש לפתח תוכניות שונות עבור כלים בעלי קטרים שונים. מערכות ה-CNC הפופולריות כיום אינן מסוגלות להשלים את פיצוי רדיוס הכלים מכיוון שקובץ ה-ISO אינו מספק מספיק נתונים כדי לחשב מחדש את מיקום הכלי. משתמשים צריכים להחליף כלים לעתים קרובות או להתאים את הגודל המדויק של הכלים במהלך עיבוד CNC. על פי נוהלי עיבוד רגילים, יש לשלוח את מסלול הכלי חזרה למערכת CAM לצורך חישוב מחדש. כתוצאה מכך, היעילות של כל תהליך העיבוד נמוכה מאוד. חוקרים נורבגיים מפתחים פתרון זמני לבעיה זו הנקרא LCOPS (Low Cost Optimized Production Strategy). הנתונים הנדרשים לתיקון מסלול הכלי מועברים מאפליקציית CNC למערכת CAM, ומסלול הכלי המחושב נשלח ישירות לבקר. LCOPS דורשת תוכנת CAM של צד שלישי שניתן לחבר ישירות לכלי מכונת CNC, המשדרת קבצי מערכת CAM במקום קודי ISO. הפתרון האולטימטיבי לבעיה זו תלוי בהחדרה של מערכת בקרת CNC מהדור החדש, שיכולה לזהות קבצי דגמי עבודה בפורמטים נפוצים (כגון STEP) או קבצי מערכת CAD.
מעבדי פוסט
ההבדל בין כלי מכונה בן חמישה צירים לכלי מכונה בעל שלושה צירים הוא שיש לו גם שתי קואורדינטות סיבוביות. מיקום הכלי מומר ממערכת הקואורדינטות של חלק העבודה למערכת הקואורדינטות של המכונה, ונדרשות מספר טרנספורמציות קואורדינטות ביניהן. על ידי שימוש במחולל הפוסט מעבד הפופולרי בשוק, ניתן ליצור מעבד פוסט עבור מכונת CNC תלת צירית על ידי הזנת הפרמטרים הבסיסיים של כלי המכונה. עבור כלי מכונת CNC עם חמישה צירים, יש כרגע רק כמה מעבדי פוסט משופרים. המעבד הפוסט-מעבד של כלי מכונת CNC עם חמישה צירים עדיין זקוק לפיתוח נוסף.
כאשר משתמשים בהצמדה תלת-צירית, אין צורך להתייחס למיקום המקור של חלק העבודה על שולחן העבודה של כלי המכונה במסלול הכלי. המעבד הפוסט יכול לטפל באופן אוטומטי בקשר בין מערכת הקואורדינטות של חלקי העבודה ומערכת הקואורדינטות של כלי המכונה. עבור הצמדת חמישה צירים, כגון עיבוד שבבי במכונת כרסום אופקית עם חיבור חמישה צירים X, Y, Z, B ו-C, מידות המיקום של חלק העבודה בפטיפון C וממדי המיקום בין הפטיפונים B ו-C חייבים להיות. נחשב בעת יצירת נתיבי כלים. עובדים בדרך כלל מבלים זמן רב בהתמודדות עם יחסי מיקום אלה בעת הידוק חלקי עבודה. אם ה-Power Processor יכול לעבד נתונים אלה, התקנת חלקי העבודה ועיבוד מסלולי הכלים יהיו מפושטים מאוד; כל שעליך לעשות הוא להדק את חומר העבודה על שולחן העבודה, למדוד את המיקום והכיוון של מערכת הקואורדינטות של חומר העבודה, להזין את הנתונים הללו למעבד הפוסט, ולבצע עיבוד לאחר על נתיב הכלי כדי לקבל את תוכנית ה-NC המתאימה.
בעיות שגיאה לא ליניאריות וייחודיות
עקב הכנסת קואורדינטות סיבוביות, הקינמטיקה של כלי מכונת CNC עם חמישה צירים מורכבת הרבה יותר מזו של כלי מכונה בעל שלושה צירים. הנושא הראשון הקשור לסיבוב הוא שגיאה לא ליניארית. יש לייחס שגיאות לא ליניאריות לשגיאות תכנות וניתן לשלוט בהן על ידי הקטנת מרחק הצעדים. בשלב החישוב המקדים, מתכנתים אינם יכולים לקבוע את גודל השגיאות הלא ליניאריות. רק לאחר יצירת תוכנית המכונה דרך ה-post processor ניתן לחשב שגיאות לא ליניאריות. לינאריזציה של מסלול הכלי יכולה לפתור בעיה זו. מערכות בקרה מסוימות יכולות לבצע ליניאריזציה של נתיב הכלי תוך כדי עיבוד, אבל זה נעשה בדרך כלל ב-post processor. בעיה נוספת הנגרמת על ידי ציר הסיבוב היא הסינגולריות. אם הסינגולריות נמצאת במיקום הגבול של ציר הסיבוב, כל תנודה קטנה ליד הסינגולריות יכולה לגרום להיפוך של 180 מעלות של ציר הסיבוב, וזה די מסוכן.
דרישות למערכות CAD/CAM
לצורך הפעלת עיבוד שבבי מחומש, המשתמשים חייבים להסתמך על מערכות CAD/CAM בוגרות ובעלי מתכנתים מנוסים להפעלת מערכת CAD/CAM.


