


שלבי יישור כלי מרכזי עיבוד CNC
ניקח את מרכז חומר העבודה כדוגמה
חתיכת עבודה מרובעת 1 מונעת קדימה, חותך הכרסום מועבר לצד שמאל של חומר העבודה, זכור את ערך ה-X, הרם את החותך, זז לצד ימין של חומר העבודה, זז לצד ימין, זכור את ערך ה-X, קח הממוצע של שני ערכי X אלה, ותעד אותם ב-X ב-G54. 2. ציר מסתובב קדימה, חותך הכרסום מועבר לקדמת חומר העבודה, זכור את ערך ה-Y, הרם את החותך, זז לחלק האחורי של חומר העבודה, זז לאחור, זכור את ערך ה-Y, קח את הממוצע של אלה שני ערכי Y, ורשמו אותם ב-Y ב-G54. 3. הציר מסתובב קדימה, הישען לאט את חותך הכרסום על המשטח העליון של חומר העבודה, זכור את ערך ה-Z וכתוב אותו על ה-Z של G54. ההוראה G92 משמשת להקמת מערכת קואורדינטות של חלקי עבודה, הקשורה למיקום הנוכחי של הכלי.
פורמט היישום של הוראה זו הוא: G92 X_ Y_ Z_, המשמעות היא שערך הקואורדינטות של המיקום הנוכחי של הכלי במערכת הקואורדינטות של חלק העבודה הוא (X _, Y_, Z_).
(1) צור קשר עם קו המתאר של חלק העבודה עם חותך כרסום בכיוון X כדי לקבל ערך קריאה M1. הזז את הציר לכיוון X כדי ליצור קשר עם הצד השני של קו המתאר של חלק העבודה כדי להשיג שתי מעלות M2. הזן M=M2-M1 בדף מדידת פיצוי הכלי;
(2) צור קשר עם קו המתאר של חלק העבודה עם חותך כרסום בכיוון Z כדי לקבל ערך קריאה N1. הזז את הציר לכיוון Z כדי ליצור קשר עם הצד השני של קו המתאר של חלק העבודה כדי להשיג את הקרקע בשתי מעלות N2. הזן N=MN2-N1 בדף מדידת פיצוי הכלי.
(3) מטרת יישור מכונת כרסום היא לקבוע את יחסי המיקום המרחביים בין מערכת הקואורדינטות של חלקי העבודה למערכת הקואורדינטות של המכונה באמצעות הכלי או כלי יישור הכלי, ולהזין את נתוני יישור הכלי למקום האחסון המתאים. זהו תוכן הפעולה החשוב ביותר בעיבוד CNC, והדיוק שלו ישפיע ישירות על דיוק העיבוד של החלקים. פעולת יישור הסכין מחולקת ליישור סכין X, Y ו-Z.
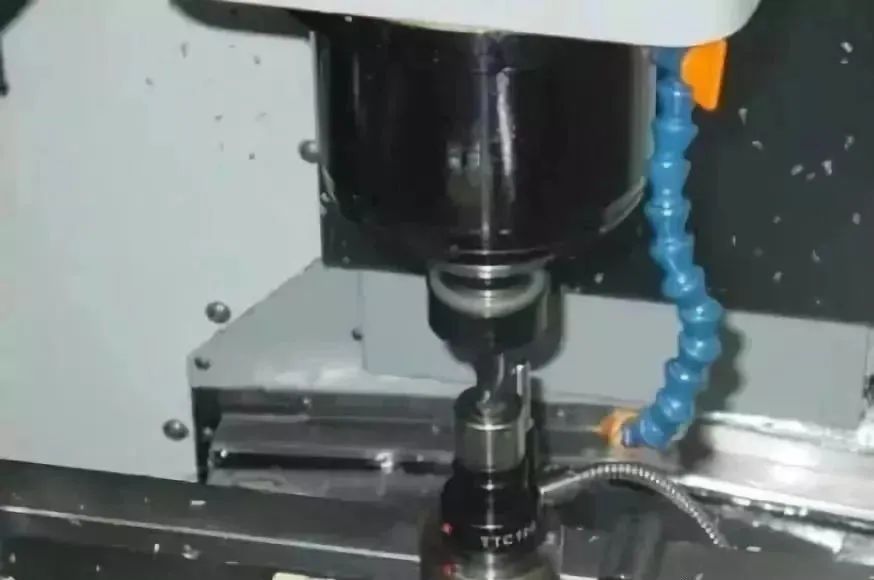
1, שיטת יישור סכין
על פי התנאים הקיימים ודרישות דיוק העיבוד, ניתן לבחור את שיטת יישור הכלים, כולל שיטת חיתוך נסיון, יישור כלי מאתר קצוות, יישור כלי יישור כלי מכונה, יישור כלי אוטומטי וכו'. שיטת החיתוך הניסיונית היא בעלת דיוק נמוך ב יישור הכלים, ומחפשי קצוות נפוצים וקובעי כיווני Z בעיבוד שבבי הם בעלי יעילות גבוהה ויכולים להבטיח דיוק של יישור הכלים.
2, כלי הגדרת סכין
1. מאתר קצוות
מאתר הקצוות משמש בעיקר לקביעת ערכי ה-X וה-Y של מקור מערכת הקואורדינטות של חלק העבודה במערכת הקואורדינטות של המכונה, והוא יכול גם למדוד את הממדים הפשוטים של חלק העבודה. ישנם שני סוגים של מוצאי קצוות: אקסצנטרי ופוטואלקטרי, ביניהם נפוץ יותר בפוטואלקטרי. ראש המדידה של מאתר הקצוות הפוטואלקטרי הוא בדרך כלל כדור פלדה בגודל 10 מ"מ, אשר מהודק על ידי קפיץ על מוט המדידה של מאתר הקצוות הפוטואלקטרי. כאשר הוא נוגע בחומר העבודה, הוא יכול לסגת ולהוליך את המעגל, פולט אות אור. ניתן לקבל את מיקום הקואורדינטות של המשטח הנמדד באמצעות חיווי של מאתר הקצוות הפוטואלקטרי ומיקום הקואורדינטות של כלי המכונה. שיטת השימוש הספציפית מוצגת בדוגמה הבאה של יישור הכלים.
2. מגדיר ציר Z
מגדיר ציר Z משמש בעיקר לקביעת הקואורדינטות של ציר Z של מקור מערכת הקואורדינטות של החלק במערכת הקואורדינטות של המכונה, או לקביעת גובה הכלי במערכת הקואורדינטות של המכונה. למגדיר ציר ה-Z יש סוגים כמו פוטו-אלקטרי ומצביע, והוא משתמש במחוונים פוטו-אלקטריים או במצביעים כדי לקבוע אם הכלי נמצא במגע עם מיישר הכלי. דיוק יישור הכלי יכול להגיע בדרך כלל ל-0.005 מ"מ. מגדיר ציר Z מצויד במחזיק מד מגנטי, הניתן לחיבור בחוזקה לחומר העבודה או למתקן, וגובהו הוא בדרך כלל 50 מ"מ או 100 מ"מ.
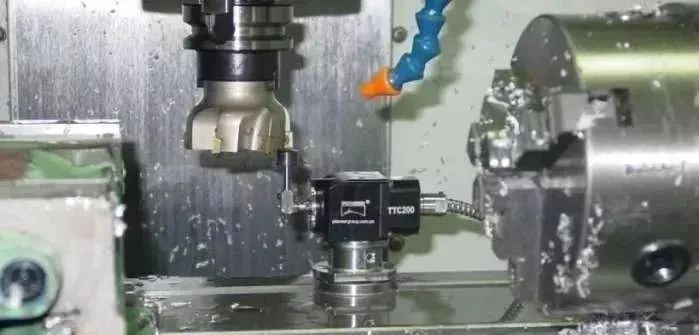
3, חלקי יישור כלי, באמצעות מאתר קצוות ליישור הכלים
השלבים המפורטים הם כדלקמן:
1. יישור סכין בכיווני X ו-Y
(1) התקן את חומר העבודה על שולחן העבודה של כלי המכונה דרך מתקן, והשאיר מיקומי מדידה עבור מאתר הקצוות בכל ארבעת הצדדים של חומר העבודה במהלך ההידוק.
(2) הזיזו במהירות את שולחן העבודה והציר כדי לקרב את בדיקה מאתר הקצוות לצד השמאלי של חומר העבודה;
(3) השתמש בפעולת כוונון עדין כדי לגעת באיטיות בראש המדידה בצד שמאל של חומר העבודה עד שמאתר הקצוות נדלק. רשום את ערך הקואורדינטות X במערכת הקואורדינטות המכונה בשלב זה, כגון -310.300;
(4) הרם את מאתר הקצוות על פני השטח של חומר העבודה, הזז במהירות את שולחן העבודה והציר, וקרוב את ראש המדידה לצד ימין של חומר העבודה;
(5) השתמש בפעולת כוונון עדין כדי לגעת באיטיות בראש המדידה בצד שמאל של חומר העבודה עד שמאתר הקצוות נדלק. רשום את ערך הקואורדינטות X במערכת הקואורדינטות המכאנית בשלב זה, כגון -200.300;
(6) אם קוטר ראש המדידה הוא 10 מ"מ, אורך חומר העבודה הוא -200.300- (-310.300) -10=100. בהתבסס על זה, ערך הקואורדינטות X של מקור מערכת הקואורדינטות W של חלקי העבודה במערכת הקואורדינטות של המכונה הוא -310.300+100/2+5=-255.300;
(7) באופן דומה, ניתן למדוד את קואורדינטת ה-Y של מקור מערכת הקואורדינטות W במערכת הקואורדינטות המכאנית.
2. יישור סכין בכיוון Z
(1) הסר את מאתר הקצוות והתקן את כלי העיבוד על הציר;
(2) הנח את מגדיר ציר Z (או בלוק כלי בגובה קבוע, אותו הדבר למטה) על המשטח השטוח של חומר העבודה;
(3) הזז במהירות את הציר כדי לקרב את פני קצה הכלי אל המשטח העליון של מגדיר ציר Z;
(4) השתמש בפעולת כוונון עדין כדי לגרום לאט לפנים קצה הכלי ליצור קשר עם המשטח העליון של מגדיר ציר Z עד שהמצביע שלו מצביע על מיקום אפס;
(5) רשום את ערך Z במערכת הקואורדינטות של המכונה בשלב זה, כגון -250.800;
(6) אם הגובה של מגדיר ציר Z הוא 50 מ"מ, ערך קואורדינטות ה-Z של מקור מערכת הקואורדינטות W של חומר העבודה במערכת הקואורדינטות המכאנית הוא -250.800-50- (30-20 )=-310.800.
3. הזן את ערכי X, Y ו-Z הנמדדים בכתובת האחסון של מערכת הקואורדינטות של חלקי העבודה של כלי המכונה (בדרך כלל משתמש בקוד G54-G59 לאחסון פרמטרים של יישור הכלי).
4, הערות: במהלך פעולת יישור הסכין, יש לשים לב לבעיות הבאות:
(1) השתמש בכלי הנכון ליישור הכלים בהתאם לדרישות העיבוד ובקרה על שגיאות יישור הכלים;
(2) במהלך תהליך יישור הכלים, ניתן לשפר את הדיוק של יישור הכלים על ידי שינוי קצב הזנת ההתאמה העדינה;
(3) היו זהירים וזהירים בעת יישור הסכין, במיוחד שימו לב לכיוון התנועה כדי למנוע סכנת התנגשות;
(4) יש לאחסן את נתוני התאמת הסכין בכתובת האחסון המתאימה של התוכנית כדי למנוע השלכות חמורות הנגרמות משגיאות קריאה.
הקלט והשינוי של ערכי פיצוי הכלי מבוססים על הגודל והמיקום בפועל של הכלי, וערך פיצוי רדיוס הכלי וערך פיצוי אורך הכלי מוזנים למיקום האחסון המתאים של התוכנית. יצוין כי נכונות הנתונים המתוגמלים, הסמלים וכתובת הנתונים, כולם יהוו איום על העיבוד, שיוביל לסכנת התנגשות או עיבוד גרוטאות.


