הסבר מפורט על שלוש נקודות הבקרה העיקריות של המרת סרוו, סטפר והמרת תדר!
חלק בקרת התנועה ההיקפית של רובוטים תעשייתיים כולל בעיקר שלושה חלקים: בקרת סרוו, בקרת צעד ובקרת המרת תדרים. בואו נענה על נקודות הבקרה הללו אחת אחת.
בקרת סרוו
1, עקרון העבודה של מנועי סרוו AC
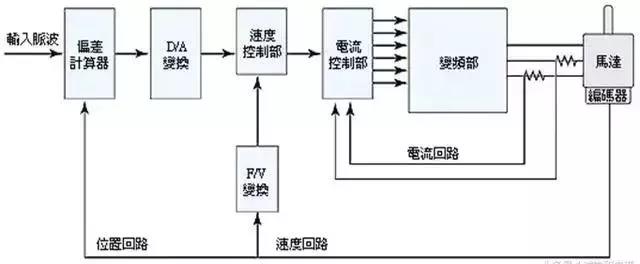
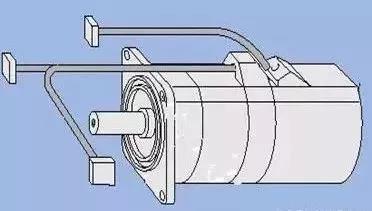
הרוטור בתוך מנוע הסרוו הוא מגנט קבוע, והחשמל התלת פאזי U/V/W הנשלט על ידי הנהג יוצר שדה אלקטרומגנטי. הרוטור מסתובב תחת פעולת השדה המגנטי הזה. במקביל, המקודד המובנה של המנוע מחזיר אות לנהג, והנהג משווה את ערך המשוב עם ערך היעד כדי להתאים את זווית סיבוב הרוטור. הדיוק של מנוע סרוו נקבע לפי הדיוק של המקודד (מספר השורות).
2, הרכב וסיווג של מערכות סרוו
הרכב:
מערכת סרוו היא כינוי כללי למערכות בקרה המשתמשות במיקום ובזווית כמשתני בקרה. מערכות הקשורות למיקום ולזווית, כגון מהירות, מהירות זוויתית, תאוצה וכוח, נכללות גם הן במערכת הסרוו.
מִיוּן:
1. מסווג לפי מבנה בקרה: לולאה פתוחה ולולאה סגורה.
2. מסווג לפי רכיבי נהיגה:
א. מערכת סרוו מנוע צעד.
ב. מערכת סרוו מנוע DC.
ג. מערכת סרוו מנוע AC.
3, המאפיינים של מנועי סרוו (AC)
1 דיוק מיקום גבוה, מנועי סרוו רגילים יכולים להגיע ל-0.036 מעלות
2 זמן תגובה מהיר.
3 הבקרה נוחה וגמישה, ומערכת הבקרה קלה ליישום.
4 ישנם דגמים רבים זמינים וניתן לבחור סוגים שונים בהתאם לסביבות יישום שונות.
5 ספק בקרה מלאה במעגל סגור, שיכול לנטר את מצב הפעולה בזמן ולבצע התאמות ושינויים מתאימים.
4, מבנה מערכת סרוו
5, שלבי בחירה לבקרת סרוו
1. קבע מפרטים מכניים, עומס, קשיחות ופרמטרים נוספים.
2. אשר את פרמטרי הפעולה, כגון מהירות תנועה, שבץ, זמן האצה והאטה, מחזור, דיוק וכו'.
3. בחר אינרציית מנוע, אינרצית עומס, אינרצית המרת ציר מנוע ואינרציה של הרוטור.
4. בחר את מהירות סיבוב המנוע.
5. בחר את המומנט הנקוב של המנוע. מומנט עומס, מומנט האצה והאטה, מומנט מרבי מיידי ומומנט בפועל.
6. בחר את רזולוציית המיקום המכני של המנוע.
7. בחר את דגם המנוע בהתבסס על האמור לעיל.
6, יישום של בקרת סרוו

בקרת צעדים
1, עקרון העבודה של מנועי צעד
מנוע צעד הוא מפעיל הממיר פולסים חשמליים לתזוזה זוויתית. כאשר נהג הצעד מקבל אות דופק, הוא מניע את מנוע הצעד לסובב זווית קבועה (הנקראת "זווית צעד") בכיוון שנקבע, וסיבובו פועל צעד אחר צעד בזווית קבועה. ניתן לשלוט בתזוזה הזוויתית על ידי שליטה במספר הפולסים כדי להשיג מיקום מדויק; יחד עם זאת, ניתן לשלוט במהירות ובהאצה של סיבוב המנוע על ידי שליטה בתדר הדופק, ובכך להשיג את המטרה של ויסות מהירות. מנועי צעד יכולים לשמש כסוג מיוחד של מנוע למטרות בקרה, והם נמצאים בשימוש נרחב בבקרות לולאה פתוחות שונות בשל המאפיין שלהם ללא שגיאה מצטברת (דיוק של 100%).
2, סיווג מנועי צעד
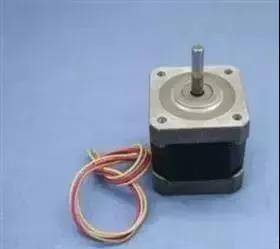
מנועי הצעד הנפוצים כיום כוללים מנועי צעד תגובתיים (VR), מנועי צעד מגנט קבוע (PM), מנועי צעד היברידיים (HB) ומנועי צעד חד פאזיים.
מנועי צעד מגנט קבוע הם בדרך כלל דו-פאזיים, עם מומנט ונפח קטנים, וזווית צעד של בדרך כלל 7.5 מעלות או 15 מעלות;
מנועי צעד ריאקטיביים הם בדרך כלל תלת פאזיים ויכולים להשיג תפוקת מומנט גבוהה. זווית הצעד היא בדרך כלל 1.5 מעלות, אבל גם הרעש וגם הרטט משמעותיים. המעגל המגנטי הרוטור של מנוע צעד תגובתי עשוי מחומרים מגנטיים רכים, וישנן פיתולי עירור רב-פאזיים על הסטטור, היוצרים מומנט על ידי ניצול שינויים במוליכות המגנטית.
מנוע צעד היברידי מתייחס לשילוב של היתרונות של מגנט קבוע ומנועים תגובתיים. הוא מחולק לשני שלבים וחמישה שלבים: זווית הצעד של שני השלבים היא בדרך כלל 1.8 מעלות, בעוד שזווית הצעד של חמשת השלבים היא בדרך כלל 0.72 מעלות. סוג זה של מנוע צעד נמצא בשימוש הנפוץ ביותר.
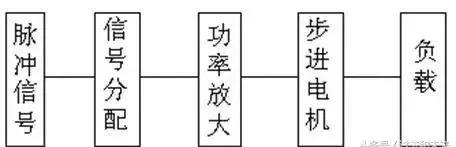
3, מערכת מנוע צעד
1. מינוח עבור מחוונים סטטיים של מנועי צעד
א. מספר שלב: מספר זוגות של סלילי עירור היוצרים שדות מגנטיים N ו-S שונים. מיוצג בדרך כלל על ידי ספירת פעימות mb: מספר הפולסים או המצב המוליך הנדרש להשלמת שינוי תקופתי בשדה המגנטי מיוצג על ידי n, או מתייחס למספר הפולסים הנדרשים כדי שהמנוע יסתובב בזווית גובה השן.
ג. זווית צעד: בהתאם לאות דופק, זווית סיבוב רוטור המנוע מוזזת θ Represent.
ד. מומנט מיקום: מומנט הנעילה של רוטור המנוע עצמו כאשר המנוע אינו מופעל (נגרם על ידי הרמוניות בצורת השן של השדה המגנטי וטעויות מכניות).
ה. מומנט סטטי: מומנט הנעילה של ציר המנוע כאשר המנוע אינו מסתובב תחת פעולה חשמלית סטטית מדורגת.
2. מחוונים דינמיים ומינוח של מנועי צעד
א. דיוק זווית הצעד: השגיאה בין הערך בפועל לערך התיאורטי של זווית הצעד עבור כל סיבוב של מנוע הצעד.
ב. אובדן צעדים: מספר הצעדים שמבצע המנוע במהלך הפעולה, שאינו שווה למספר הצעדים התיאורטי. זה נקרא לאבד צעד.
ג. זווית חוסר יישור: הזווית שבה ציר שן הרוטור מוסט מציר שן הסטטור.
ד. תדירות התחלה מקסימלית ללא עומס: התדירות המקסימלית שבה מנוע יכול להתניע ישירות ללא עומס תחת צורת נהיגה מסוימת, מתח וזרם נקוב.
ה. תדירות פעולה מקסימלית ללא עומס: תדר המהירות המקסימלית של המנוע ללא עומס תחת צורת נהיגה מסוימת, מתח וזרם נקוב.
ו. מאפיין תדר מומנט הפעלה: עקומת היחס בין מומנט המוצא והתדר הנמדד על ידי המנוע במהלך פעולה בתנאי בדיקה מסוימים נקראת מאפיין תדר מומנט ההפעלה.
4, בחירת מנוע צעד
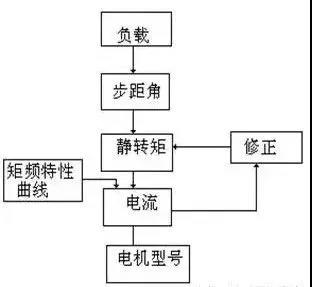
1. בחירת זווית הצעד: זווית הצעד של המנוע תלויה בדרישות דיוק העומס.
2. בחירת מומנט סטטי: בחירת המומנט הסטטי מבוססת על עומס העבודה של המנוע. בדרך כלל, המומנט הסטטי צריך להיות בטווח של פי 2-3 מעומס החיכוך.
3. בחירת זרם: עקב פרמטרי זרם שונים, מאפייני ההפעלה משתנים מאוד. ניתן לקבוע את הזרם של המנוע על סמך עקומת תדר המומנט המאפיין.
5, כמה מאפיינים של מנועי צעד
1. הדיוק של מנוע צעד כללי הוא 3-5% מזווית הצעד ואינו מצטבר.
הטמפרטורה המקסימלית המותרת על פני מנוע צעד היא בדרך כלל מעל 130 מעלות צלזיוס.
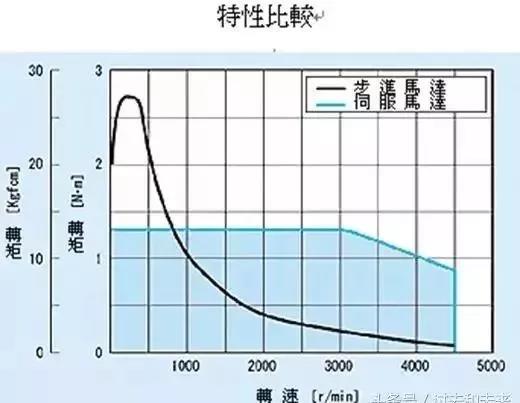
המומנט של מנוע הצעד יקטן ככל שהמהירות תגדל.
4. מנוע הצעד יכול לפעול כרגיל במהירויות נמוכות, אך אם הוא עולה על מהירות מסוימת, הוא אינו יכול להתניע ומלווה בצליל שריקה.
5. יש להשתמש במנועי צעד במצבי מהירות נמוכה - המהירות לא תעלה על 1000 סיבובים לדקה.

VI השוואת ביצועים בין שני סוגי מנועים
1. דיוק בקרה שונה
זווית הצעדים של מנוע הצעד ההיברידי בן חמש השלבים היא בדרך כלל {{0}}.72 מעלות ו-0.36 מעלות. דיוק הבקרה של מנוע הסרוו AC מובטח על ידי המקודד הסיבובי בקצה האחורי של פיר המנוע. עבור המנוע עם מקודד 2500 קווים סטנדרטי, שווה הערך לפולס שלו הוא 360 מעלות /10000=0.036 מעלות, והדיוק של מנוע הסרוו גבוה מזה של מנוע הצעד.
2. מאפיינים שונים בתדר נמוך
מנועי צעד נוטים לרטט בתדר נמוך במהירויות נמוכות. מנוע סרוו AC פועל בצורה חלקה מאוד, ואין רעידות אפילו במהירויות נמוכות.
3. יכולות עומס יתר שונות
למנועי צעד בדרך כלל אין יכולת עומס יתר. למנועי סרוו AC יש יכולת עומס יתר חזקה.
4. ביצועים תפעוליים שונים
השליטה על מנוע הצעד היא בקרת לולאה פתוחה. אם תדירות ההתנעה גבוהה מדי או העומס גדול מדי, קל לגרום לאובדן צעדים או חסימה של הרוטור. אם המהירות גבוהה מדי בעת עצירה, קל לגרום לחריגה. מערכת הנעת סרוו AC היא בקרה בלולאה סגורה, והנהג יכול לדגום ישירות את אות המשוב של מקודד המנוע. המבנה הפנימי של לולאות המיקום והמהירות אינו גורם בדרך כלל לאובדן צעדים או חריגה של מנוע הצעד, וביצועי הבקרה אמינים יותר.
5. ביצועי תגובה מהירות שונים
זה לוקח 200-400 אלפיות שניות עד למנוע צעד להאיץ ממנוחה למהירות עבודה (בדרך כלל כמה מאות סיבובים לדקה). ביצועי האצה של מערכת סרוו AC טובים. אם לוקחים את מנוע הסרוו של Panasonic MSMA 400W AC כדוגמה, זה לוקח רק כמה אלפיות שניות כדי להאיץ ממהירות סטטית למהירות מדורגת של 3000RPM, וניתן להשתמש בו במצבי שליטה הדורשים עצירת התחלה מהירה
6. מאפייני תדר מומנט שונים
מומנט המוצא של מנוע הצעד יורד עם עליית המהירות ויורד בחדות במהירויות גבוהות יותר. מנוע סרוו AC מוציא מומנט קבוע.
לסיכום, מערכות סרוו AC עולות על מנועי צעד בהיבטי ביצועים רבים. אבל במקרים מסוימים של ביקוש נמוך, מנועי צעד משמשים לעתים קרובות כמנועי מנהלים. לכן, בתהליך התכנון של מערכת הבקרה, יש לשקול באופן מקיף מספר גורמים כגון דרישות בקרה ועלויות, ולבחור מנועי בקרה מתאימים.
בקרת תדרים משתנה
1, מבוא לג'נרל מוטורס
מנוע AC של כלוב סנאי תלת פאזי הוא הסוג הנפוץ ביותר של מנוע אינדוקציה, והמבנה והמאפיינים שלו הם כדלקמן:
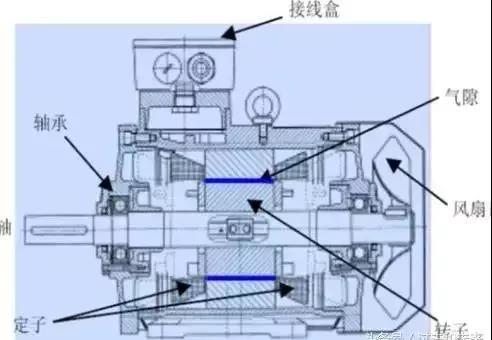
感应电机的构造示意图
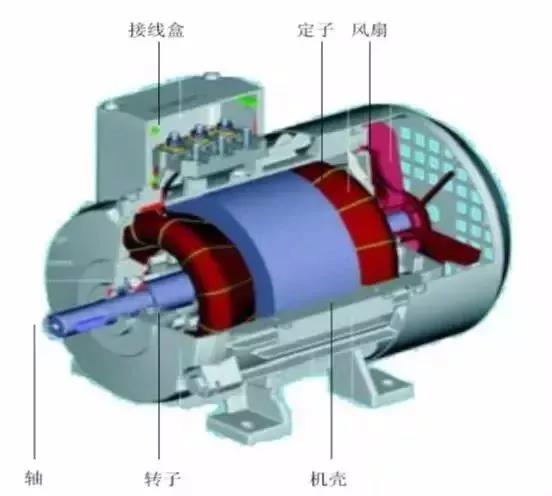
תרשים סכמטי של בניית מנוע
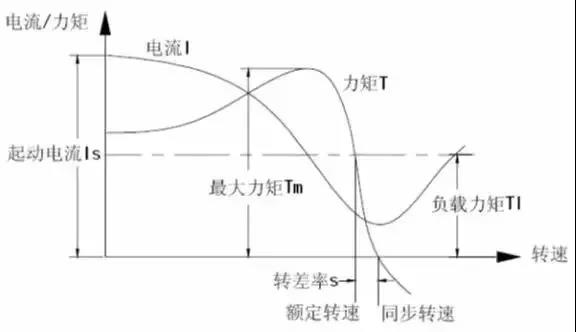
2, עקרונות והרכב ממירי תדר
ממיר תדרים הוא מכשיר בקרה שיכול לשנות בקלות ובחופשיות את המהירות של מנוע AC. השיטה לשינוי מהירות מנוע ה-AC היא כדלקמן.
ממיר התדר משיג ויסות מהירות על ידי שינוי התדר של ספק הכוח של מנוע AC:
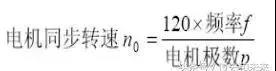
变频器的构成如下:
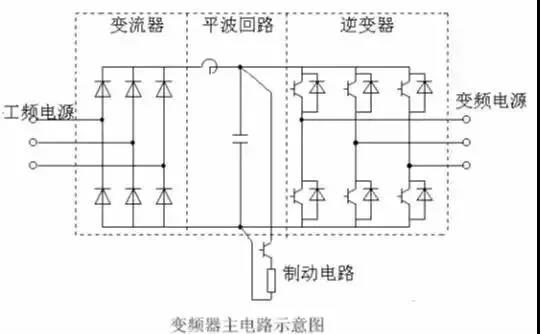
1. ממיר (מיישר)
מיישר גשר הדיודה נמצא בשימוש נרחב, כפי שמוצג באיור 1, הממיר את ספק הכוח בתדר החשמל לספק כוח DC. ניתן להשתמש בשני סטים של ממירי טרנזיסטורים ליצירת מהפך הפיך, שיכול לבצע פעולה רגנרטיבית בשל כיוון הכוח הפיך שלו.
2. מעגל גל שטוח
במתח DC המיושר של המיישר קיים מתח פועם של פי 6 מתדירות אספקת החשמל, והזרם הפועם שנוצר מהמהפך גורם גם לשינויים במתח DC. כדי לדכא תנודות מתח, משתמשים במשרנים וקבלים לקליטת מתח פועם (זרם). כאשר קיבולת המכשיר קטנה, אם יש מרווח ברכיבים המורכבים מאספקת החשמל והמעגל הראשי, ניתן להשמיט את השראות ולהשתמש במעגל גל שטוח פשוט.
3. מהפך
בניגוד למיישרים, ממירים ממירים מתח DC למתח AC בתדר הנדרש, ומאפשרים לשישה התקני מיתוג להתנהל ולכבות למשך זמן קבוע מראש, וכתוצאה מכך 3-פלט AC פאזה.
4. מעגל בלימה
כאשר נעשה שימוש במנוע אסינכרוני באזור הבלימה הרגנרטיבית (עם קצב החלקה שלילי), האנרגיה המתחדשת מאוחסנת בקבל מעגל הגל השטוח, מה שגורם למתח DC לעלות. באופן כללי, האנרגיה שנצברת על ידי האינרציה של מערכת מכנית (כולל מנוע חשמלי) גדולה מהאנרגיה הנאגרת על ידי קבל. כאשר נדרשת בלימה מהירה, ניתן להשתמש במהפך הפיך כדי לספק משוב לספק הכוח או להגדיר מעגל בלימה (מתג ונגד) לצרוך את הכוח הרנרטיבי, על מנת למנוע עליית מתח מעגל DC.
3, מטרת היישום והמטרה של ממירי תדרים
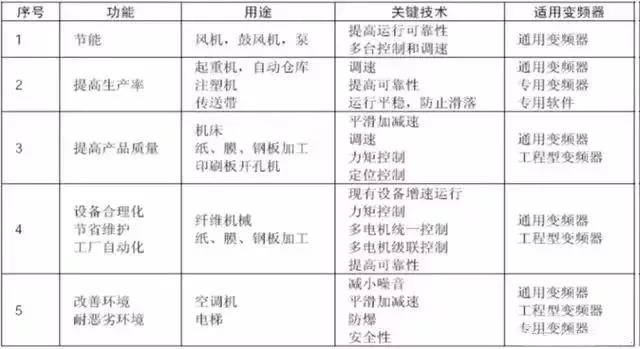
כונן המהירות המשתנה המורכב מממיר תדר ומנוע AC נקרא כונן ממיר תדרים, ומטרותיו הפונקציונליות הן כדלקמן. ייתכן שיש ביניהם מתאמים הדדיים, אך למעשה אין סיווג ברור. טבלה זו היא רק לעיון.