


שיטת יישור כלים מדויקת למחרטות CNC!
מאמר זה הוא פרקטי מאוד. ראשית, הוא מציג את העיקרון ושיטת יישור הכלים הנפוצים במחרטות CNC; לאחר מכן, הוצגו ארבע שיטות חיתוך ויישור כלים ידניות עבור מערכת חיתוך CNC Huazhong Century Star; על מנת לשפר את דיוק יישור הכלים שלו, תוכננה שיטת חיתוך ניסיון אוטומטית הנשלטת על ידי תוכנית המבוססת על הרעיון של "חיתוך ניסיון אוטומטי → מדידה → פיצוי שגיאות", וארבע שיטות יישור כלים מדויקות סוכמו והוצגו
העיקרון וגישת יישור הכלים של חיתוך ניסיון מחרטת CNC
הבנה עמוקה של עקרון יישור הכלים של מחרטות CNC היא בעלת משמעות מנחה עבור מפעילים לשמור על חשיבה ברורה של יישור הכלים, לשלוט בפעולות יישור הכלים במיומנות ולהציע שיטות יישור כלים חדשות. המהות של יישור הכלים היא לקבוע את המיקום של מקור התוכנית של מערכת הקואורדינטות של חלקי העבודה המשתנה עם התכנות במערכת קואורדינטות מכונה ייחודית. המשימה העיקרית של יישור הכלים היא להשיג את קואורדינטות כלי המכונה של נקודת ההתחלה של תוכנית כלי ההתייחסות ולקבוע את היסט הכלי של הכלי הלא ייחוס ביחס לכלי הייחוס.
מאמר זה יוצר את ההסכמה הבאה כדי להסביר את העיקרון והרעיון של שיטת החיתוך הניסיון ליישור הכלים: שימוש במערכת ההוראה מסוג Huazhong Century Star HNC-21T (גרסה מספר 5.30 של תוכנת יישום); הגדר את מערכת הקואורדינטות של חלק העבודה באמצעות הפקודה G92 עם מרכז הקצה הימני של חלק העבודה כמקור התוכנית; תכנות קוטר, קואורדינטות היצירה של נקודת ההתחלה של התוכנית H הן (100, 50); על מחזיק הכלים מותקנים ארבעה סכינים: הסכין הראשונה היא סכין סיבוב גס של 90 מעלות, סכין הייחוס השנייה היא סכין סיבוב דק של 90 מעלות, הסכין השלישית היא סכין חיתוך, והסכין הרביעית היא סכין חוט משולש 60 מעלות (כל הדוגמאות שצוטטו לאורך הטקסט זהות).
כפי שמוצג באיור 1, כלי ההתייחסות מיושר בהתאם לרעיון של "חיתוך ידני של המעגל החיצוני ופנים הקצה של חומר העבודה, רישום קואורדינטות מכונת X ו-Z של נקודת החיתוך A המוצגת ב-CRT, ואז דחיפה החוצה קואורדינטות המכונה של מקור התוכנית O, ולבסוף דחיפת קואורדינטות המכונה של מקור התוכנית H.". לפי הקשר בין קואורדינטות כלי המכונה של נקודה A ונקודה O: XO=XA - Φ d. ZO=ZA, ניתן לגזור את קואורדינטת המכונה ממקור התוכנית O. בהתבסס על קואורדינטות חומר העבודה של H ביחס לנקודה O as (100,50), קואורדינטות כלי המכונה של נקודה H נגזרות לבסוף באופן הבא: XH=100- Φ d. ZH=ZA+50. מערכת הקואורדינטות של חומר העבודה שהוקמה בדרך זו מבוססת על המיקום של קצה כלי הייחוס.
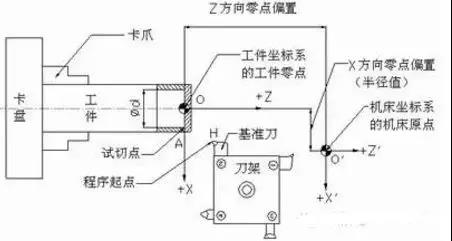
איור 1 תרשים סכמטי של חיתוך ניסיון ידני ויישור הכלים
כפי שמוצג באיור 2, בשל ההארכות והמיקומים השונים של כל מחזיק כלי בכיווני X ו-Z, כאשר הכלי הלא ייחוס מסובב למצב עיבוד, מיקום קצה הכלי B מוסט ביחס לנקודה A, וה מערכת הקואורדינטות שהוקמה בעבר על חלקי העבודה אינה ישימה עוד. בנוסף, כל כלי יחווה גם דרגות שונות של בלאי במהלך השימוש, ולכן יש לפצות על קיזוז הכלי וערך השחיקה של כל כלי. העיקרון הבסיסי של השגת היסט של כל כלי הוא שכל כלי מיושר עם נקודת ייחוס מסוימת על חומר העבודה (כגון נקודה A או נקודה O באיור 1). בשל קואורדינטות המכונה השונות המוצגות ב-CRT, קואורדינטות המכונה של הכלי הלא ייחוס באותה נקודה מחושבות ידנית או מופחתות מקואורדינטות המכונה של כלי הייחוס באותה נקודה באמצעות חישוב תוכנת המערכת כדי לקבל את היסט הכלי של כל אי ייחוס. כלי התייחסות.
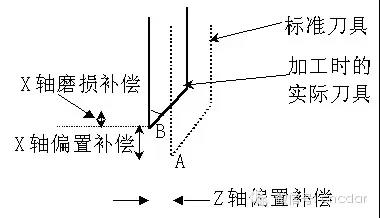
איור 2 הטיית כלי ופיצוי בלאי
בשל גורמים שונים, הדיוק של יישור כלי חיתוך ידני מוגבל מאוד, ושלב זה של יישור הכלים מכונה יישור כלי גס. כדי להשיג תוצאות מדויקות יותר, כפי שמוצג באיור 3, מתוכננת תוכנית חיתוך ניסיון אוטומטית פשוטה בתוך טווח קצבת העיבוד של החלק לפני העיבוד. באמצעות הרעיון של "חיתוך ניסוי אוטומטי → מדידה → פיצוי שגיאות", מיקום ההתחלה של תוכנית כלי ההשוואה וקיזוז הכלי של הכלי הלא מדד מותאמים שוב ושוב, כך שהשגיאה בין ערך הוראת עיבוד התוכנית לבין המדידה בפועל הערך עומד בדרישות הדיוק. שלב זה של יישור הכלים נקרא יישור כלים מדויק.
מכיוון שהבטחה שנקודת ההתחלה של תוכנית כלי ההפניה נמצאת במיקום מדויק היא תנאי מוקדם להשגת היסט מדויק של כלי אי-הפניה, הראשון מתוקן בדרך כלל לפני שהאחרון מתוקן.
בהתחשב ביישור הכלי בשני שלבים אלה, תהליך הפעולה הבסיסי של שיטת החיתוך הניסיון הוא כדלקמן: חיתוך ניסיון ידני עם כלי ייחוס כדי לקבל את קואורדינטות כלי המכונה של נקודת הייחוס של יישור הכלי → חישוב ידני או השגה אוטומטית של היסט כלי של כל כלי שאינו ייחוס → כלי ההתייחסות נמצא במיקום ההתחלה המשוער של התוכנית → כלי הייחוס מותאם באמצעות תוכנית החיתוך הניסיון, ולאחר מדידת הגודל, מחזיק הכלי מועבר צעד אחר צעד או דרך MDI לפיצוי שגיאות, תקן את המיקום של נקודת ההתחלה של התוכנית ← התקשר שוב ושוב לתוכנית החיתוך הניסוי עבור הכלי שאינו ייחוס, ותקן את היסט הכלי על בסיס היסט הכלי המקורי ← כלי העזר נשאר ב- נקודת התחלה מדויקת של התוכנית.
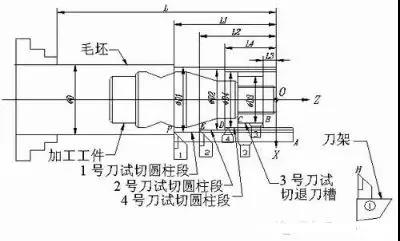
איור 3 תרשים סכמטי של חיתוך ניסוי רב להבים ויישור הכלים
סיכום של שתי שיטות יישור סכינים מחוספסים
עבודת ההכנה ליישור הכלים זהה עבור כל אחת מהשיטות הבאות: הקש על מקש F2 מתחת לתפריט המשנה של פונקציית MDI של המערכת כדי להיכנס לטבלת סטיית הכלים; השתמש במקשי ▲ ו כדי להזיז את פס האור הכחול למצב היסט הכלי המתאים עבור כל סכין, ולחץ על מקש F5; שנה את נתוני ההיסט של X ו-Z עבור מספרי היסט הכלים # 0000, # 0001, # 0002, # 0003 ו-# 0004 לאפס, ולאחר מכן הקש על מקש F5.
1. בחר את כלי ההפניה ככלי הסטנדרטי והגדר אוטומטית את שיטת היסט הכלי
כפי שמוצג באיורים 1 ו-4, השלבים ליישור הכלים הם כדלקמן:
1) השתמש במקשי ▲ ו כדי להזיז את הפס הבהיר הכחול כדי ליישר קו עם סטיית הכלי מס' 0002 של כלי ההפניה השני. הקש על מקש F5 כדי להגדיר את הכלי השני ככלי הסטנדרטי, והשורה תהפוך לפס בהיר אדום.
2) השתמש בסכין ייחוס כדי לחתוך את הקצה הימני של חומר העבודה, ורשום את הקואורדינטה של מכונת ה-Z של נקודת החיתוך A; נסה לחתוך את המעגל החיצוני של חומר העבודה, רשום את קואורדינטת מכונת ה-X של נקודה A, עצור את המכונה לאחר נסיגת הכלי, ומדוד את הקוטר החיצוני של קטע הפיר החתוך Φ D.
3) סכין ה-benchmark חוזרת לנקודה A דרך "ג'וג+סטפ" לפי הערך שנרשם, ומכניסה את עמודות קוטר הניסוי ואורך החיתוך הניסוי בטבלת סטיית הכלים בנפרד Φ D ואפס.
4) משוך את הכלי לאחור, בחר מספר כלי שאינו כלי ההפניה והחלף את הכלי באופן ידני. יישר את קצות הכלים של כל כלי שאינו ייחוס עם נקודה A באמצעות שיטת "ריצה+צעד" תוך כדי סיבוב הציר, ולאחר מכן הזן אותם בעמודת קוטר החיתוך הניסוי ובעמודת אורך החיתוך הניסוי של מספר סטיית הכלי המקביל Φ D ואפס , הטיות הכלים של כל כלי שאינו ייחוס יוצגו אוטומטית בעמודות ההיסט X ו-Z.
5) לאחר שסכין המדד חוזר לנקודה A, MDI מריץ את "G91 G00/or G01 X [100]"- Φ D] Z50, מקם אותו במיקום ההתחלה של התוכנית.
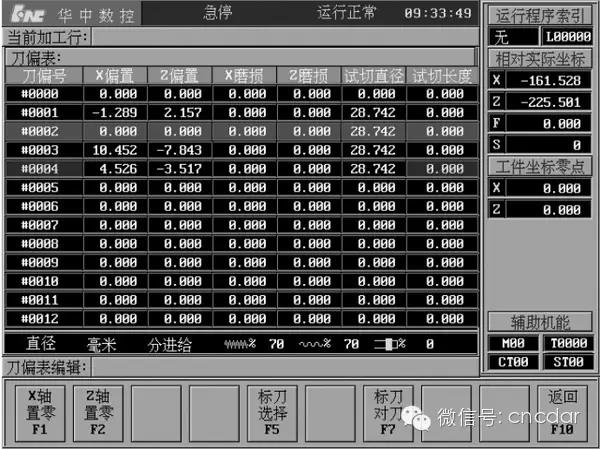
איור 4: דיאגרמה סכמטית של הגדרה אוטומטית של היסט הכלים עבור סכיני אמת מידה
2. הגדר את הקואורדינטה של כלי ההפניה לאפס בנקודת הייחוס של יישור הכלי, והצג אוטומטית את שיטת היסט הכלי
כפי שמוצג באיורים 1 ו-5, השלבים ליישור הכלים הם כדלקמן:
1) זהה לשלב (2) לעיל.
2) סכין הבנצ'מרק חוזרת לנקודת חיתוך ניסיון A בשיטת "ריצה+צעד" לפי הערך שנרשם.
3) הקש F1 ל"אפס ציר X" ו-F2 ל"אפס ציר Z" בממשק באיור 4, ו"הקואורדינטות הממשיות היחסיות" המוצגות ב-CRT יהיו (0,{{7 }}).
4) שנה ידנית את הכלי ללא התייחסות כדי ליישר את קצהו ויזואלית עם נקודה A. בשלב זה, הערך של "יחסית לקואורדינטות בפועל" המוצג ב-CRT הוא היסט הכלי של הכלי ביחס לכלי הייחוס. השתמש במקשי ▲ ו- כדי להזיז את הפס הבהיר הכחול למספר היסט הכלי של הכלי שאינו ייחוס, הקלט והזן אותו למיקום המתאים.
5) זהה לשלב (5) לעיל.

איור 5 תרשים סכמטי של תצוגה אוטומטית של היסט הכלי בקואורדינטת האפס של נקודת הייחוס של הכלי עבור כלי ההתייחסות
3 חיתוך ניסוי רב להבים של מקטעי פיר מעגלי חיצוני, מחושב ידני לקבלת שיטת היסט הכלים
כפי שמוצג באיור 6, המערכת מיישרת ידנית את הכלים 1, 2 ו-4, חותכת ציר צעד, מתעדת את קואורדינטות המכונה של נקודות הקצה של החיתוך של כל כלי (כפי שמוצג בנקודות F, E ו-D באיור 6), ומודד את הקוטר והאורך של כל קטע. החלף את להב החיתוך מס' 3, חתוך חריץ אחורי, יישר את הקצה הימני של להב החיתוך עם הכלי, רשום את הקואורדינטות של נקודה B, ומדוד את המיקום המוצג בתרשים Φ D3 ו-L3. לאחר השגת הנתונים לעיל, בהתאם ליחס תוספת הקואורדינטות בין נקודות F, E, D ו-B המתאימות לכל כלי ומקור התוכנית O, ניתן לקבוע שקואורדינטת המכונה של מקור התוכנית של כלי ההפניה היא (X2)- Φ D2+100, Z2-L2+50); יתרה מכך, ניתן לגזור את קואורדינטות כלי המכונה המתאימות למקור התוכנית עבור כל כלי שאינו ייחוס וניתן לקבל את היסט הכלי באמצעות חישוב ידני. שיטת החישוב מוצגת בטבלה 1, וניתן למלא את הערכים הרשומים והמחושבים ברווחים המתאימים. יש לציין שאורך חיתוך הניסיון מתייחס למרחק המכוון בכיוון Z בין נקודת האפס של קואורדינטת היצירה לנקודת הסיום של חיתוך הניסיון, ונקבע בכיוון החיובי והשלילי בהתאם לכיוון ציר קואורדינטות.

איור 6 תרשים סכמטי של חיתוך ניסיון ידני רב להבים

טבלה 1 טבלת חישוב עבור הטיית כלי של סכינים ללא ייחוס
תהליך חיתוך הניסיון של שיטה זו הוא פשוט, ומבטל את השלב של יישור חזותי של נקודות החיתוך הניסיון, אך יש לחשב את היסט הכלי באופן ידני. אם מודפסת טבלת החישוב המכילה את נוסחת החישוב וממלאים את הערכים ברווחים המתאימים לחישוב, ניתן לחשב במהירות את היסט הכלי.
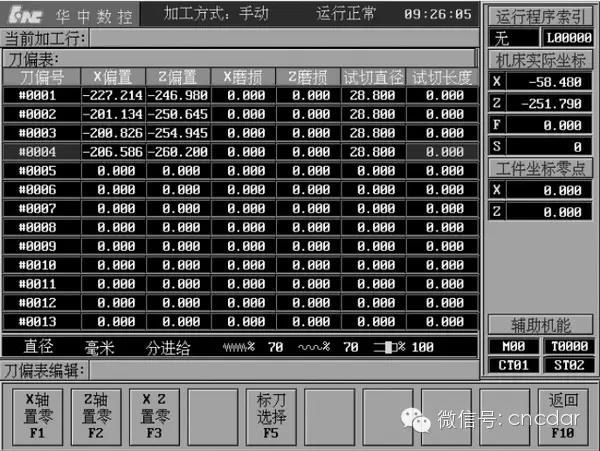
איור 7: דיאגרמה סכמטית של יישור כלי אוטומטי במערכת ה-CNC של פניית Century Star
מערכת CNC מחרטת כוכבים של המאה הרביעית, שיטת יישור אוטומטית עם רב כלים
שיטות יישור הסכין לעיל הן כולן שיטות סטיית הסכין היחסית. HNC-21T עבר הגדרות פרמטרים ואיתור באגים במערכת על ידי צוות מקצועי, ומשתמשים יכולים גם לבחור ב"שיטת סטיית הכלים המוחלטת" ליישור הכלים. שיטת סטיית הכלים המוחלטת שונה במקצת משיטת סטיית הכלים היחסית שהוזכרה לעיל בתכנות של עיבוד שבבי. אין צורך להקים את מערכת הקואורדינטות של חלקי העבודה באמצעות G92 או G54, וגם לא לבטל את פיצוי הכלי. לדוגמה, אנא עיין בתוכנית O1005. השלבים ליישור הכלים הם כדלקמן: לאחר שהמערכת חוזרת לאפס, כפי שמוצג באיור 6, כל כלי נחתך ידנית לקטע גלילי. לאחר מדידת מידות הקוטר והאורך, קוטר הניסוי המתאים למספר היסט הכלי ממולא בעמודת אורך חיתוך הניסוי כפי שמוצג באיור 7. בהתבסס על העיקרון המתואר ב"חיתוך נסיון של כלים מרובים של מקטעי פיר מעגלי חיצוני, באופן ידני. חישוב שיטת היסט הכלים", תוכנת המערכת יכולה לחשב אוטומטית את קואורדינטות המכונה של מקור התוכנית עבור כל כלי, ובכך להשיג את המטרה של יישור סכין אוטומטי. שיטת יישור סכין זו היא המהירה ביותר ומתאימה במיוחד לייצור תעשייתי.
סיכום 5 שיטות יישור סכינים מדויקות
הרעיון הכללי לשלב יישור הכלים המדויק הוא "חיתוך ניסיון אוטומטי ← מדידה ← פיצוי שגיאות". ישנם שני סוגים של פיצוי שגיאות: עבור פעולת ה-MDI של כלי ההתייחסות או עבור פיצוי של מיקום ההתחלה של התוכנית של מחזיק הכלי הנעת צעד; עבור כלים שאינם ייחוסים, פיצוי על היסט הכלי או ערך הבלאי שלהם. כדי למנוע בלבול בהקלטה, עצב טבלה כפי שמוצג בטבלה 2 כדי להקליט ולחשב ערכים מספריים.
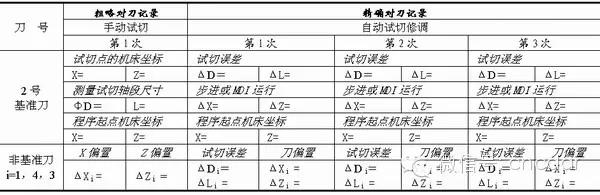
טבלה 2 שיא הגדרת סכין בשיטת חיתוך ניסיון (יחידה: מ"מ)
1. לאחר תיקון מיקום ההתחלה של תוכנית תיקון כלי ההשוואה, התאם את שיטת ההטיה של כל כלי שאינו בנצ'מרק בנפרד
כפי שמוצג באיור 3, השלבים ליישור הכלים הם כדלקמן:
1) כלי ההתייחסות נמצא במיקום ההתחלה של התוכנית לאחר יישור כלי גס, וההיסט של כל כלי שאינו ייחוס מוזן למיקום המתאים בטבלת סטיית הכלים.
2) עיבוד שיחות Φ D2 × L2 של תוכנית O1000 של L2 חיתוך ניסיון.
3) מדוד את הקוטר והאורך של מקטע פיר החיתוך, השווה אותו עם ערך הפקודה של התוכנית, וחשב את השגיאה.
4) צעד אחר צעד תנועה או ערך שגיאת פעולת MDI, התאם את מיקום ההתחלה של התוכנית.
5) בהתאם לממדים הנמדדים, שנה באופן דינמי את ערכי הפקודה המסומנים בקו תחתון בתוכנית O1000 ושמור את התוכנית. חזור על שלבים (2) ו-(3) עד שנקודת ההתחלה של תוכנית כלי ההתייחסות תתוקן בטווח הדיוק המותר. רשום את קואורדינטות כלי המכונה של נקודת ההתחלה המתוקנת של התוכנית ואפס את הקואורדינטות לאפס.
6) התקשר לתוכניות O1001 (סכין 1 ו-4) ו-O1002 (סכין 3) בהתאמה לחיתוך ניסיון, ומדוד את הקוטר של כל מקטע Φ Di ואורך Li (i=1, 4, 3).
7) בצע פיצוי שגיאות לפי השיטה המוצגת בטבלה 3.
8) חזור על שלבים (6) עד (7) עד ששגיאת העיבוד תהיה בטווח הדיוק, וכלי ההתייחסות נעצר בעמדת ההתחלה של התוכנית מבלי לזוז.

טבלה 3 דוגמה לפיצוי שגיאות בין ממדי מדידה בפועל וערכי הוראות תוכנית לחיתוך ניסיון אוטומטי של מקטעי ציר גלילי (יחידה: מ"מ)
2. שיטת התאמת מיקום ההתחלה של התוכנית לכל סכין בנפרד
העיקרון של יישור הסכין בשיטה זו הוא שכל סכין מתקן את מיקום תחילת התוכנית שלו, ובעקיפין מבטיח יישור עם אותו מיקום התחלה של התוכנית.
כפי שמוצג באיור 3, השלבים ליישור הכלים הם כדלקמן:
1) כלי ההתייחסות מס' 2 נמצא במיקום ההתחלה של התוכנית לאחר יישור כלי גס, וכל ההיסטים של הכלים שאינם ייחוס נרשמים ומשונים לאפס.
2) השלבים עד (5) זהים לשלבי יישור הכלים עם אותו מספר סידורי כמו שיטת יישור הכלים המדויקת הראשונה.
(6) החלף את הכלי הלא ייחוס בנפרד, השתמש בהיסט הכלי הגס שנרשם כקואורדינטות היחסיות של נקודת ההתחלה של תוכנית הכלי הלא ייחוס, התקשר לתוכנית O1000 לחיתוך ניסיון, ומדוד את הקוטר של כל קטע בנפרד Φ השווה Di ואורך Li (i=1, 4, 3) עם ערך הוראת התוכנית כדי לקבוע את ההבדל.
(7) צעד אחר צעד תנועה או פעולת MDI של מחזיק הכלי לפיצוי שגיאות, התאם את מיקום ההתחלה של התוכנית של כל כלי שאינו ייחוס בנפרד.
(8) חזור על שלבים (6) ו- (7) עד שהמיקומים של נקודות ההתחלה של כל תוכנית כלים שאינם ייחוס יהיו בטווח הדיוק המותר.
(9) קח את הקואורדינטות היחסיות המוצגות על ידי CRT כהיסט הכלי החדש והזן אותן בעמודות ההיסט של X ו-Z של מספר ההיסט הכלי המתאים בטבלת היסט הכלים. שיטה זו פשוטה ונוחה, והיסט הכלי המתוקן מתקבל ישירות מהקואורדינטות היחסיות של המכונה המוצגות ב-CRT, תוך הימנעות מטעויות חישוב ידניות והשגת דיוק גבוה של יישור הכלים.
3. לאחר התאמת מיקום ההתחלה של תוכנית כלי ההשוואה, התאם בו-זמנית את כל הטיות הכלים שאינן בנצ'מרק
שיטה זו זהה בעצם לשיטת הגדרת הכלים המדויקת הראשונה, ההבדל היחיד הוא שהתוכנית שנקראת בשלב (7) קוראת לתוכנית O1003 המעובדת על ידי שלושה חותכים בו זמנית (O1004 מסיר את קטע העיבוד של כלי 2 והוא תוכנית O1003), ושאר השלבים זהים.
שישה ארבעה סכינים שיטת חיתוך בו זמנית
אם נעשה שימוש בשיטת היסט הכלים היחסית ליישור כלי גס, תחילה הזן את קיזוז הכלים של כל כלי שאינו ייחוס שהתקבל למיקומים המתאימים בטבלת היסט הכלים, הפעל את תוכנית O1004 מעובדת על ידי ארבעה כלים, ומדוד את הקוטרים של כל מקטע בנפרד Φ Di ואורך Li (i=2, 1, 4, 3), חשב את שגיאת העיבוד. עבור סכין הייחוס, השתמש בפעולת MDI או בתנועה שלב אחר שלב כדי לפצות על ערך השגיאה של מחזיק הכלי, והתאם את מיקום ההתחלה של התוכנית; עבור כלים שאינם ייחוסים, מצד אחד, היסט הכלי מתוקן על סמך היסט הכלי המקורי, והיסט הכלי החדש מוזן מחדש בעמודות ההיסט X ו-Z של טבלת היסט הכלים; מצד שני, יש למלא את שגיאת העיבוד של כלי ההפניה גם בעמודת הבלאי של שורה זו. אם נעשה שימוש בשיטת סטיית הכלים המוחלטת ליישור גס של הכלים, קרא לתוכנית O1005 לחיתוך ניסיון, ופיצוי על שגיאות העיבוד של כל כלי בעמודת הבלאי התואמת למספר סטיית הכלי שלו.


